Tecnología LiDAR: Fundamentos, aplicaciones y alcance técnico en la captura de datos espaciales

Oficina de Comunicaciones

C&C Consulting Construction Group I Mayo 30, 2025

Tecnología LiDAR en obra

La tecnología LiDAR (Light Detection and Ranging) es una tecnología de teledetección óptica que utiliza pulsos de láser para medir distancias y crear mapas tridimensionales de alta precisión del entorno. Se ha consolidado como una herramienta insustituible en la captura de datos espaciales gracias a su capacidad para generar modelos densos y métricamente confiables, transformando la topografía tradicional, la ingeniería civil y la gestión del territorio.

1. Contexto Histórico y Evolución

El origen del LiDAR se remonta a la década de 1960 en Estados Unidos, explorándose inicialmente a partir de principios similares a los del radar, pero sustituyendo las ondas de radio por radiación electromagnética coherente en el espectro óptico e infrarrojo. En sus primeras etapas, su uso estuvo restringido al ámbito militar y aeroespaciales en proyectos de teledetección y altimetría orbital.

Durante las décadas de 1970 y 1980, el desarrollo de sistemas aerotransportados permitió su adopción gradual en proyectos civiles y de investigación ambiental, con aportes de centros tecnológicos en Estados Unidos, Alemania y Canadá.

La consolidación y masificación del LiDAR despegó en la década de 1990 gracias a dos factores clave:

  • La disponibilidad civil y precisión creciente de las constelaciones de navegación por satélite (GNSS/GPS).
  • La miniaturización y madurez de las Unidades de Medición Inercial (IMU).


Hoy en día, el LiDAR forma parte esencial de los flujos de transformación digital de la industria AEC (Architecture, Engineering and Construction), impulsado por la llegada de sensores de estado sólido (Solid-State LiDAR), sistemas cinemáticos multiespectrales, algoritmos de visión por computador y procesamiento en tiempo real (edge computing).

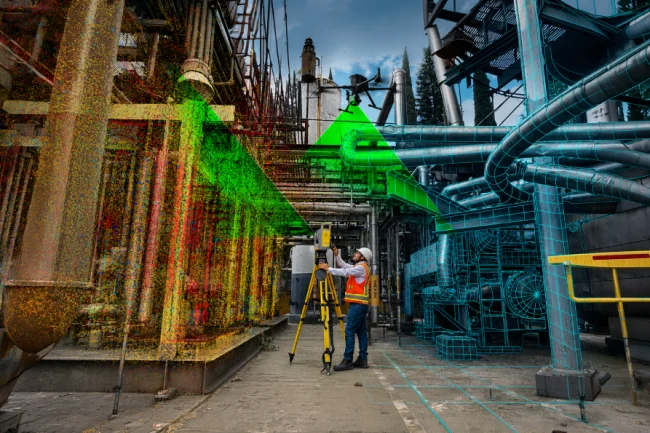
Tecnología LiDAR para plantas industriales

Escaneo LiDAR de planta industrial

Tecnología LiDAR con Dron

Escaneo LiDAR para aplicación topográfica

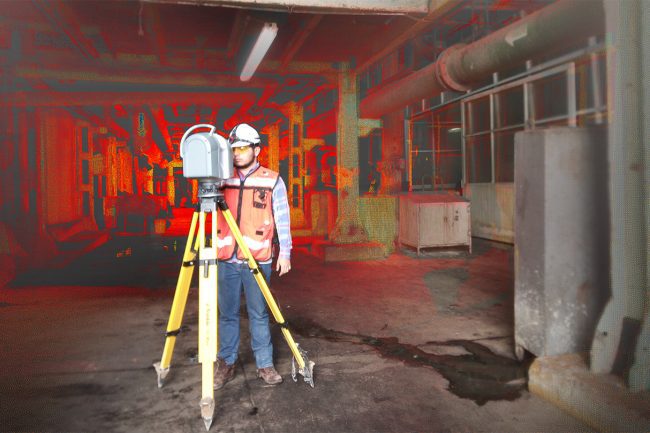
Tecnología LiDAR en mina

Escaneo LiDAR para estudio de un tajo abierto

2. Fundamentos de la Tecnología LiDAR – Principios Físicos de Medición

El principio de funcionamiento del LiDAR es elegante y preciso: el sistema emite pulsos láser que, al impactar una superficie, retornan al sensor (interacción óptica). Dependiendo del tipo de proyecto y sensor, se emplean dos métodos principales para determinar las distancias hacia objetos reflactantes:

  • Tiempo de Vuelo (Time of Flight – ToF). Es el método estándar en sistemas cinemáticos (vehículos, drones, aviones) y en topografía de medio/largo alcance. El emisor dispara pulsos de luz ultracortos. Al colisionar con una superficie reflectante, parte de la radiación retorna al detector.

  • Diferencia de Fase (Phase-Shift). Común en escáneres terrestres estáticos de corto y medio alcance (hasta 100–300 metros). El láser se emite de forma continua con una modulación en amplitud; al registrar la onda reflejada, el equipo mide el desfase entre la señal emitida y la recibida para resolver la distancia. Ofrece tasas de adquisición extremadamente veloces (millones de puntos por segundo) y ruido submilimétrico.
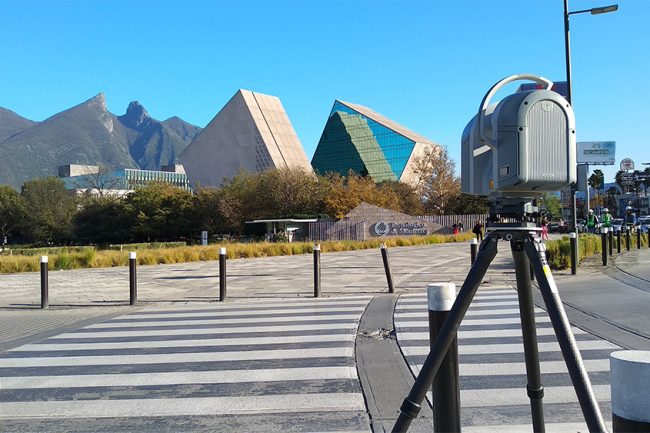
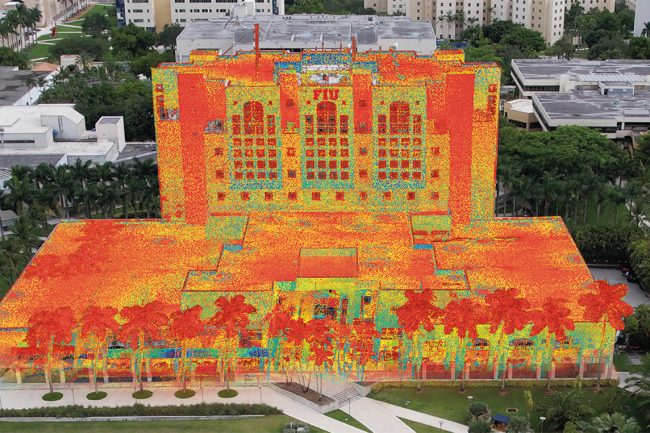
Tecnología LiDAR en Centro Universitario

Escaneo LiDAR Aerotransportado

3. Arquitectura y Componentes de un Sistema LiDAR

La configuración de un equipo LiDAR se divide entre los elementos de captura óptica básica y los subsistemas de posicionamiento dinámico:

Cabezal Sensor Óptico

  • Fuente láser: Emite radiación colimada monocromática. La gran mayoría de los sistemas comerciales operan en el infrarrojo cercano (~905 nm o ~1550 nm, siendo este último el rango más seguro para la vista humana).

  • Mecanismo de deflexión: Distribuye los haces espaciadamente sobre la escena mediante espejos poligonales rotativos, prismas oscilantes o deflectores ópticos microscópicos.

  • Receptor óptico: Detectores de alta ganancia (comúnmente fotodiodos de avalancha o APD) que registran el eco y miden la amplitud y fase del pulso de retorno.

Subsistema de Posición y Orientación (POS) (Exclusivo para plataformas móviles y aerotransportadas)

  • Unidad de Medición Inercial (IMU): Sensores giroscópicos y acelerómetros de grado geodésico que registran a frecuencias de hasta cientos de hercios los giros y desplazamientos angulares: balanceo (roll), cabeceo (pitch) y guiñada (yaw).
  • Receptor GNSS Geodésico Diferencial: Determina la trayectoria tridimensional continua de la antena con corrección cinemática en tiempo real (RTK) o en postproceso (PPK), anclada a redes geodésicas o estaciones base fijas.

La integración de estos componentes permite generar representaciones geomáticas altamente confiables y adaptables a distintos niveles de precisión.

Tecnología LiDAR explicación técnica

4. Clasificación de Sistemas LiDAR

La flexibilidad del LiDAR radica en la diversidad de sus plataformas de captura. La selección de la plataforma responde a contextos operativos específicos que dependen de la escala geográfica del área a levantar, la accesibilidad física y la tolerancia de error admisible:

Terrestre Estático (TLS)

Instalado sobre trípode, proporciona levantamientos de alcance medio con máxima precisión (exactitud milimétrica). Es ideal para interiores, plantas industriales, patrimonio arquitectónico y cualquier espacio que requiera estabilidad total durante la medición.

Terrestre Móvil (MLS)

Integrado en vehículos, mochilas o dispositivos portátiles, permite realizar capturas dinámicas de alcance medio y exactitud centimétrica en redes ferroviarias, carreteras, túneles, corredores y cartografía urbana, y en franjas de servidumbre.

Terrestre Móvil Manual (Handheld)

Corresponde a escáneres portátiles de mano. Es la solución para espacios confinados o de difícil acceso. Ligero y manejable, este sistema permite realizar levantamientos ágiles en interiores de edificios, minería subterránea, arqueología y en entornos sin señal GNSS.

Aerotransportado No Tripulado (UAV-LiDAR / ULS)

Sensores dispuestos en Drones Multirrotor o de Ala fija que vuelan entre 40 y 120 metros de altura con exactitud centimétrica. Ideal para topografía de detalle, control de tajos mineros y movimientos de tierra en obra civil.

Aerotransportado Tripulado (ALS)

Instalado en avionetas o helicópteros que vuelan entre 400 y 3,000 metros de altura tienen exactitud decimétrica, y es la herramienta idónea para cartografía territorial de grandes extensiones, monitoreo de redes como redes de transmisión de larga distancia, áreas forestales, minería a cielo abierto y terrenos accidentados.

Batimétrico (Láser Dual)

Diseñado para capturar datos en cuerpos de agua mediante láseres de longitudes de onda específicas (haz de luz verde e infrarrojo). Su aplicación es clave en levantamientos topobatimétricos para cuencas hidrográficas, zonas costeras (riberas y puertos marítimos), lechos fluviales, lagos y ríos.

Cada sistema se elige según las características del proyecto, el nivel de detalle requerido, la extensión y las condiciones ambientales del sitio.

5. Parámetros Técnicos y Métricas de Rendimiento

  • Frecuencia de emisión: La tasa de Repetición de Pulsos (PRF) corresponde al número de pulsos generados por segundo. Los sistemas modernos operan hasta más de 2 millones de pulsos por segundo (entre 100kHz y más de 2 MHz).


  • Capacidad Multieco (Multi-return): Habilidad del sensor para discriminar múltiples ecos provenientes de un mismo pulso divergente (detecta múltiples retornos por pulso). Indispensable en áreas con vegetación o estructuras superpuestas donde el haz de luz al impactar una zona boscosa, por ejemplo, los ecos intermedios registran ramas y follaje, mientras que el último retorno (last return) alcanza el suelo real, permitiendo filtrar el terreno por debajo de la cubierta vegetal.


  • Densidad de puntos: Es la medida de puntos por metro cuadrado. Varía de 5-30 puntos por metro cuadrado en vuelos aerotransportados regionales (ALS) a más de 500-2,000 puntos por metro cuadrado en escaneos con drones de baja cota (ULS) o escáneres terrestres móviles (MLS).

    En escaneo láser terrestre estático sobre trípode (TLS), la densidad de puntos no es un valor fijo sino una función de la resolución angular del sensor y la distancia al objeto. A distancias estándar de trabajo (entre 10 y 25 metros) un TLS produce densidades habituales entre 10,000 a más de 1,000,000 de puntos/m2.

  • Precisión geométrica (Exactitud Posicional Horizontal y Vertical): La Exactitud (también llamada Veracidad) es el grado de cercanía entre el valor medido (o el promedio de las mediciones) y el valor real o teóricamente verdadero (referido a un sistema geodésico oficial o marco de referencia).

    En sistemas aéreos (ALS/ULS), la exactitud vertical (Z) suele ser mejor que la horizontal, ya que el haz impacta de forma casi normal contra el terreno y se valida directamente contra el suelo plano. La exactitud horizontal (XY) depende fuertemente de la huella del haz (beam divergence), la altitud de vuelo y la precisión angular de los giroscopios de la IMU. En sistemas ALS la precisión puede ser decimétrica y subdecimétrica, mientras en sistemas ULS es centimétrica.

    En el escaneo láser terrestre estático (TLS), la exactitud posicional y la dispersión se comportan de forma diferente a los sistemas aéreos o móviles, alcanzando niveles milimétricos. Al no depender de trayectoria inercial (IMU) ni de la calidad del vuelo, las variables dominantes son la geometría de los ángulos de barrido, el ruido de medición de distancia (range noise) y el método de georreferenciación.

    En escaneo móvil terrestre (MLS) montado en vehículos (automóviles, camionetas, o carros de vía férrea) operando a velocidades de tráfico (30 a 80 km/h) tienen una exactitud típica centimétrica: la exactitud vertical (Z) es de 10 a 20mm, mientras la exactitud horizontal es de 15 a 40 mm. Sin embargo, ante la pérdida de GNSS en zonas con oclusión satelital severa (cañones urbanos y túneles), el sistema depende 100% de la IMU táctica y odómetros de rueda (DMI) donde la perdida de señal puede degradar la exactitud a más de 10 centímetros.

    En escaneo móvil terrestre (MLS) sobre mochilas y en escaneo manual (Handheld) el escáner está en continuo movimiento. El cabezal láser emite cientos de miles de pulsos por segundo mientras el operador camina a paso normal (aproximadamente a 1 m/s). El algoritmo utilizado para procesar los datos SLAM (Simultaneous Localization and Mapping) analiza en cada instante la geometría circundante (planos, esquinas, bordes) y la compara con la medición de milisegundos antes. Con esto resuelve dos incógnitas simultáneamente: Localización, dónde se encuentra el sensor y hacia dónde apunta; y Mapeo, dónde se ubica cada punto medido para construir la nube 3D consolidada. La exactitud de estos sistemas es centimétrica.

    Propiedades Radiométricas (Intensidad):Cada punto almacena la energía devuelta según el albedo y la reflectividad del material (asfalto, vegetación, metal, agua), facilitando la interpretación visual y la clasificación espectral.

    Factores ambientales: Lluvia, polvo, vibraciones y reflectividad de superficies son variables que pueden afectar la calidad de la captura.
Tecnología LiDAR y su clasificación
Tecnología LiDAR en mina

6. Flujo Técnico de Procesamiento (Metodología de Procesamiento de Datos)

Detrás de cada nube de puntos existe un riguroso proceso técnico. A continuación presentamos en resumen las etapas secuenciales para la generación de cartografías y modelos geométricos confiables:

  • Paso 1: Resolución de Trayectoria y Calibración Boresight. En plataformas dinámicas (móviles y aéreas), se combina la información satelital de la estación base con los datos inerciales mediante filtros de Kalman (procesamiento cinemático PPK). Se introducen los vectores de desfasaje mecánico (lever arm) y las desalineaciones angulares (boresight) entre el sensor láser y la IMU para asegurar consistencia geométrica en la proyección de las coordenadas.


  • Paso 2: Georreferenciación Directa y Limpieza de Ruido. Se calculan las coordenadas absolutas tridimensionales (X,Y,Z) de cada pulso devuelto. Sobre la nube de puntos bruta resultante se ejecutan algoritmos de filtrado espacial para eliminar valores atípicos (outliers), ecos parásitos causados por el polvo en suspensión, niebla o aves, y reflexiones multi-trayecto generadas por cristales o superficies altamente especulares.

  • Paso 3: Ajuste de Bloque y Registro. En proyectos de ALS / UAV se realiza un ajuste de franjas (strip adjustment) para eliminar discrepancias residuales entre pasadas de vuelo contiguas en las zonas de traslape. En proyectos de TLS, se procede al co-registro de las distintas posiciones de escaneo mediante referencias físicas (dianas, esferas) o por optimización iterativa de puntos cercanos (ICP – Iterative Closest Point).


  • Paso 4: Control de Calidad y Validación Métricas (QA/QC). La nube de puntos se confronta contra Puntos de Control Terrestre (GCPs) medidos independientemente en terreno con estaciones totales o GNSS estático de alta precisión. A partir de estas diferencias se calculan los errores medios cuadráticos (RMSE) en los tres ejes espaciales.


  • Paso 5: Clasificación Semántica. Mediante algoritmos geométricos y modelos de inteligencia artificial (deep learning sobre nubes de puntos 3D), la información se separa en clases estandarizadas (formato ASPRS LAS): Suelo / Terreno desnudo, Vegetación baja, media y alta, Edificaciones e infraestructura civil, Ruido y líneas de tendido eléctrico, entre otras.


  • Paso 6: Generación de Modelos y Entregables de Ingeniería. A partir de los puntos clasificados se derivan los productos finales:

    • Modelo Digital del Terreno (MDT / DTM): Malla de elevación que representa exclusivamente la topografía del suelo desnudo, eliminando todo elemento sobre la superficie.

    • Modelo Digital de Superficie (MDS / DSM): Representación que incluye la cota superior de edificaciones, vegetación y estructuras.

    • Modelos As-Built y Gemelos Digitales: Mallas tridimensionales (meshes), curvas de nivel vectoriales, cálculo de volúmenes de corte y relleno, y modelos paramétricos integrados en flujos de trabajo BIM, CAD y GIS.
Tecnología LiDAR procesamiento técnico

7. Aplicaciones por Sector (Ámbitos de Aplicación en la Industria)

El alcance del LiDAR se ha expandido a una amplia gama aplicaciones dentro de distintas industrias:

  • Arquitectura, Ingeniería y Construcción:

    • Levantamientos As-Built, Topográficos, Arquitectónicos, Estructurales y de Instalaciones y Redes Electromecánicas MEP.
    • Control Volumétrico de Movimientos de Tierras (Cálculo de Desmonte y Terraplén).
    • Avance y Control de Obra: Monitoreo y certificación de avance de obra frente al modelo BIM de diseño.
    • Salud Ocupacional y Seguridad Laboral e Industrial: detección de interferencias, delimitación de zonas de riesgo y monitoreo en tiempo real mediante LiDAR dinámico.

  • Infraestructura de Transporte (Vial, Ferroviaria y Aeroportuaria) y Servicios:

    • Mapeo de perfiles longitudinales y transversales de carreteras y vías férreas.
    • Análisis de gálibos libres, distancias de visibilidad de parada y auscultación y monitoreo de deformaciones en puentes y pavimentos.
    • Diseño y Monitoreo de Infraestructura crítica (puentes, viaductos, túneles presas y aeropuertos).

  • Plantas Industriales, Sector Energético y Oil & Gas:
     
    • Detección de colisiones (clash detection) en tuberías y ductos.
    • Documentación geométrica de plantas industriales y refinerías.
    • Digitalización milimétricaas-built para ingeniería inversa y operación y mantenimiento.
    • Inspección de catenarias y franjas de seguridad (servidumbre) en redes eléctricas de alta tensión.
    • Microemplazamiento y Análisis de Terrenos para Parques Solares y Eólicos.
  •  
  • Minería a Cielo Abierto y Subterránea:

    • Control y cálculo continuo y volumétrico de pilas de acopio (stockpiles) y tajos.
    • Monitoreo de overbreak/underbreak (sobre-excavación) frente a la sección teórica de diseño de túneles y chimeneas de ventilación.
    • Análisis de convergencia en galerías subterráneas.
    • Monitoreo de estabilidad de taludes.
    • Minería autónoma: Mapeo continuo, detección de deformaciones y control de maquinaria automatizada.
  • Gestión Ambiental, de Riesgos e Hidrología:

    • Gestión Forestal: Inventarios Dendrométricos, Estimación de Biomasa, Cálculo del Área Foliar e Índice de Combustible para Prevención de Incendios.
    • Modelado hidráulico bidimensional para la delimitación de Zonas Inundables.
    • Mapas de Susceptibilidad de Riesgos Geológicos ante deslizamientos de laderas.
    • Cartografía de riesgos: inundaciones, deslizamientos y sismicidad.

  • Arqueología y Patrimonio Histórico:

    • Arqueología: Descubrimiento de estructuras y Terrazas Artificiales.
    • Modelado digital para Preservación Cultural y Conservación Patrimonial.

  • Urbanismo, Servicios Públicos y Smart Cities (Ciudades Inteligentes): 

    • Topografía de precisión y Catastros tridimensionales.
    • Corredores eléctricos, ductos, redes subterráneas y servicios urbanos (acueductos y alcantarillados pluviales y sanitarios).
    • Mapeo urbano de alta fidelidad para la planificación del despliegue de antenas de telecomunicación.
    • Gestión de activos públicos y soporte cartográfico para la conducción autónoma.
    • Integración de sensores LiDAR con redes 5G para monitoreo urbano y gestión del tráfico.

  • Agricultura Inteligente:

    • Diseño y Monitoreo de cultivos.
    • Gestión de riego.
    • Detección y cubicación de copas y poda en frutales y viñedos (cálculo del volumen de canopia y vigor vegetal para dosificación precisa de fitosanitarios).
    • Nivelación láser de tierras de cultivo para optimización de riego por inundación.
  • Sector Marino, Portuario y Costero:

    • Cartografía de lechos marinos someros y fluviales.
    • Monitoreo de erosión costera.
    • Inspección de batimetría en canales de navegación y puertos.
    • Cálculo de dragado.

  • Defensa, Seguridad y Rescate (SAR / Emergencias):

    • Evaluación inmediata de daños tras desastres naturales (terremotos, colapso de edificios).
    • Mapeo táctico en entornos confinados u hostiles sin iluminación.
    • Detección de personas/objetos bajo follaje.
    • Reconstrucción Forense de accidentes viales, escenas de crímenes y balística.

  • Robótica, Conducción Autónoma y Logística:

    • Sensores de percepción y localización en tiempo real para vehículos autónomos (sistemas ADAS y conducción SAE niveles 3 a 5).
    • Navegación y evasión dinámica de obstáculos en robots móviles autónomos (AMR) y carretillas automáticas (AGV) en almacenes y centros de distribución.

  • Industria Audiovisual y Entretenimiento:

    • Digitalización tridimensional de escenarios reales y arquitectura para producción virtual en cine (VFX),televisión y gemelos digitales para videojuegos (motores gráficos como Unreal Engine y Unity).
Tecnología LiDAR y sus distintas aplicaciones

8. Estándares, Formatos y Entregables

La interoperabilidad y el aseguramiento de la calidad en proyectos LiDAR dependen de la adhesión a estándares geomáticos internacionales y del uso de formatos estructurados según la fase de ingeniería:

Estándares Internacionales de Calidad

  • ASPRS (American Society for Photogrammetry and Remote Sensing): Rige la arquitectura del formato binario .LAS y la tabla oficial de clasificación semántica de puntos (suelo, vegetación, edificaciones, ruido, cables de alta tensión).
  • USGS (U.S. Geological Survey – 3DEP): Establece los requerimientos de exactitud posicional vertical (RMSEz) y densidades nominales de pulsos (NPS) clasificadas en niveles de calidad (QL0 a QL2).
  • ASTM E57: Estándar metrológico para el almacenamiento neutro de datos de escaneo 3D terrestre y cinemático, incluyendo nubes de puntos e imágenes esféricas asociadas.


Formatos de Intercambio de Nubes de Puntos

  • .LAS / .LAZ: Estándar binario abierto por excelencia en geomática. .LAZ incorpora compresión sin pérdida (lossless), reduciendo el peso del archivo entre un 70% y un 85% sin degradar la precisión métrica.
  • .E57: Formato abierto de alta precisión ampliamente adoptado en escaneo láser terrestre (TLS) y flujos de arquitectura y patrimonio.
  • .RCP / .RCS: Formatos propietarios indexados de Autodesk, indispensables para la inserción directa de nubes masivas en entornos como Revit, AutoCAD, Civil 3D y Navisworks.
  • COPC (Cloud Optimized Point Cloud) y 3D Tiles (OGC): Estándares web geoespaciales que permiten la visualización y consulta remota de nubes de puntos de terabytes en navegadores web sin necesidad de descarga local previa.


Formatos Propietarios y Nativos de Trimble

  • .TZF (Trimble Zipped File / Trimble Scan Format): Es el formato binario y comprimido nativo generado directamente por escáneres terrestres de Trimble (como las series TX5, TX6, TX8, X7, X9 y X12). Almacena la nube de puntos estructurada por estaciones, las imágenes esféricas asociadas, parámetros de calibración del sensor y la intensidad original del retorno.
  • .RWCX (RealWorks Project): Formato de proyecto y contenedor interno de Trimble RealWorks. Permite guardar proyectos complejos con múltiples escaneos estructurados, registros, segmentaciones y mallas sin pérdida de información métrica.
  • .VCE: Formato nativo de proyecto de Trimble Business Center (TBC). No es solo un archivo de nube de puntos, sino una base de datos geoespacial completa que aloja las trayectorias cinemáticas, nubes de puntos fusionadas (aéreas o móviles), vectores GNSS, poligonales y modelos de superficie.
  • .TDL / .SCN: Formatos de escaneo legados utilizados en versiones anteriores de escáneres e instrumentos de la marca (como el Trimble GX o escaneos procedentes de estaciones totales de la serie Trimble SX10/SX12).


Entregables Derivados y Modelos Digitales

  • Modelos Ráster de Elevación (GeoTIFF / DEM / DTM / DSM): Matrices continuas de elevación georreferenciadas para análisis hidrológico, cálculo de pendientes y cartografía en sistemas GIS (QGIS, ArcGIS).
  • Superficies Vectoriales y Trianguladas (LandXML / TIN): Modelos de terreno optimizados para diseño geométrico de vías, cálculo de rasantes y cubicación de tierras en software de ingeniería civil.
  • Modelos CAD y BIM (DWG, DXF, IFC): Planimetrías as-built, perfiles longitudinales/transversales, sólidos 3D y modelos paramétricos estructurados bajo el estándar neutro IFC (Industry Foundation Classes) para integración en metodologías OpenBIM.
Tecnología LiDAR procesamiento

9. Comparación con Otras Tecnologías de Captura Espacial

Aunque el LiDAR es una de las herramientas más potentes en geomática e ingeniería, su verdadero valor se comprende al contrastarlo con métodos alternativos como la fotogrametría digital, la topografía clásica y el radar interferométrico (InSAR):

Comparativa Técnica Multivariable
Parámetro / Criterio LiDAR
(Aerotransportado / Terrestre)
Fotogrametría Digital (SfM / Drones) Topografía Clásica (GNSS / Estación Total)
Naturaleza del sensor Activo (emite su propio haz láser infrarrojo o verde). Pasivo (depende de la iluminación solar y textura del objeto). Puntual directo (medición visual prisma/sin prisma).
Penetración de vegetación Excelente (capacidad multieco que alcanza el suelo bajo el dosel). Nula (solo reconstruye la envolvente visible de las copas). Requiere desbroce o apertura de trochas para línea de vista.
Independencia de iluminación Puede operar en oscuridad total o bajo sombras densas. Requiere luz homogénea; sombras fuertes y reflejos generan huecos. Requiere visibilidad diurna para puntería óptica.
Fidelidad visual y textura Nube discreta con valor de reflectancia (intensidad o color proyectado). Superior (ortomosaicos continuos de altísima resolución radiométrica). Sin registro visual continuo del entorno.
Definición de bordes y aristas Puede redondear esquinas según la divergencia de la huella (footprint). Excelente para meandros y quiebres de calzada, bordillos y grietas. Puntos exactos sobre bordes discretos medidos manualmente.
Inversión y complejidad Coste de equipamiento y calibración instrumental significativamente mayor. Despliegue y sensores considerablemente más accesibles. Coste de equipo moderado; alto tiempo de permanencia de cuadrillas.

LiDAR vs. Fotogrametría: ¿Rivalidad o Sinergia?

Más que una competencia excluyente, la tendencia actual de la industria apunta a la fusión multisensorial:

  • El LiDAR aporta el rigor métrico: Resuelve el terreno real (MDT) debajo de densas masas boscosas y estructuras complejas con absoluta fidelidad geométrica.

  • La fotogrametría aporta la contextualización visual: Viste la nube de puntos con imágenes RGB de alta resolución (True Orthophoto), facilitando la identificación de patologías estructurales, señalización horizontal y catastros visuales.

¿Cuándo recurrir a otras tecnologías?

  • Estación Total / Nivelación Geométrica: Insuperable cuando el proyecto demanda auscultación estructural de orden milimétrico/submilimétrico en puntos de control críticos o replanteos de obra civil de precisión extrema.

  • InSAR (Radar Interferométrico Satelital): La solución óptima frente al LiDAR cuando el objetivo es monitorear subsidencias regionales, fallas geológicas activas o deformaciones lentas de cuencas a lo largo de los años con coberturas de cientos de kilómetros cuadrados.
Tecnología LiDAR comparación de tecnologías

10. Innovación y Tendencias Futuras

La tecnología LiDAR atraviesa una etapa de convergencia acelerada entre optoelectrónica avanzada, miniaturización de semiconductores e inteligencia artificial. Las principales tendencias que definen el horizonte técnico de la disciplina comprenden:

Evolución del Hardware y Estado Sólido (Solid-State)

  • Sistemas de Estado Sólido y Arrays en Fase Óptica (OPA): Eliminación total de componentes mecánicos rotativos mediante chips fotónicos de silicio. Reducen drásticamente el coste unitario, el peso y el desgaste mecánico, facilitando su integración masiva en vehículos autónomos y robótica móvil.

  • LiDAR Coherente FMCW (Frequency Modulated Continuous Wave): Supera las limitaciones del tiempo de vuelo pulsado al modular continuamente la frecuencia del láser. Permite medir de forma instantánea la distancia y la velocidad radial del objeto mediante efecto Doppler, eliminando interferencias de la luz solar o de otros sensores láser cercanos.

  • Detectores SPAD / SiPM (Single-Photon Avalanche Diodes): Matrices de detección a nivel de fotón único que multiplican la sensibilidad óptica, permitiendo registrar retornos con niveles de reflectividad ínfimos a mayores alcances y con una fracción del consumo energético tradicional.

  • Sensores Multiespectrales Nativos: Emisión coordinada de múltiples longitudes de onda en un solo disparo (p. ej.,verde de 532 nm e infrarrojos de 1064 nm y 1550 nm), lo que añade una dimensión espectral directa a cada punto tridimensional para análisis automatizado de vegetación, humedad y materiales sin depender de cámaras externas.

Procesamiento Inteligente en el Borde (Edge Computing e IA)

  • Filtrado y Clasificación en Tiempo Real (Edge AI): Implementación de redes neuronales optimizadas directamente sobre el procesador del cabezal sensor (FPGAs / SoCs). La nube de puntos cruda se segmenta, limpia de ruido y clasifica (suelo, vegetación, obstáculos) en milisegundos, antes de ser almacenada o transmitida.

  • Integración con Modelos de Radiación Neuronal (NeRF y 3D Gaussian Splatting): Fusión de nubes de puntos LiDAR con algoritmos de renderizado volumétrico neural. El LiDAR aporta la estructura métrica de referencia,mientras los modelos neuronales generan gemelos digitales fotorrealistas continuos sin oclusiones ni mallas poligonales pesadas.

Fusión Multisensorial y Gemelos Digitales Vivos

  • Cargas de Pago Híbridas Integradas: Consolidación de cabezales que combinan escáner láser, cámaras fotogramétricas RGB de alta resolución, sensores térmicos e hiperespectrales sincronizados por hardware en una sola marca de tiempo (timestamp).

  • Gemelos Digitales Autónomos y Vivos: Transición de levantamientos periódicos estáticos a flujos de datos continuos mediante redes de sensores LiDAR fijos y móviles interconectados vía 5G/6G, permitiendo la auscultación estructural predictiva y la actualización en tiempo real de infraestructura crítica.
Tecnología LiDAR

11. Nuestra Experiencia y Propuesta de Valor

En AEC Technology, división de tecnología de C&C Consulting Construction Group, convertimos la captura de datos espaciales en información geométrica confiable para la toma de decisiones críticas en ingeniería, construcción y minería. Integramos soluciones integrales con tecnología LiDAR abarcando todo el ciclo de vida del dato: desde la planificación y adquisición en campo hasta el postproceso y modelado avanzado.

Capacidades Operativas y Flota Tecnológica

  • Versatilidad de plataformas: Ejecutamos levantamientos mediante escaneo láser terrestre estático (TLS) de precisión milimétrica, sistemas móviles cinemáticos (MLS) y escáneres manuales con algoritmos SLAM para interiores, sótanos o espacios confinados sin señal satelital.

  • Cobertura aérea de alta densidad (UAV-LiDAR): Levantamientos topográficos y volumétricos con drones en minería a cielo abierto, corredores lineales e infraestructura de gran extensión.

  • Control de Calidad Riguroso (QA/QC): Aplicamos protocolos de ajuste de trayectorias (PPK/Boresight) y validación posicional frente a puntos de control terrestre (GCPs), garantizando el cumplimiento de tolerancias internacionales (estándares ASPRS y USGS).

  • Entregables Listos para Ingeniería: Procesamos y clasificamos nubes de puntos para su integración directa en flujos BIM (Revit, IFC), ingeniería civil e infraestructura (Civil 3D, LandXML) y análisis territorial (GIS/GeoTIFF).

Transforme la Precisión de sus Proyectos

Si su organización requiere optimizar tiempos en obra, documentar instalaciones industriales as-built, auditar movimientos de tierras o desarrollar gemelos digitales con respaldo métrico certificado, nuestro equipo de ingenieros y especialistas geomáticos está listo para asesorarle.

Contáctenos hoy mismo para evaluar los requerimientos técnicos de su proyecto y diseñar la estrategia de captura LiDAR idónea para sus objetivos.

Preguntas Frecuentes

1. ¿Cómo garantizo la precisión de mis entregables fotogramétricos si no tengo GNSS RTK o PPK?

Aunque los sistemas RTK o PPK mejoran significativamente la precisión y reducen la necesidad de puntos de control, es posible obtener resultados confiables sin ellos, siempre que se sigan buenas prácticas. Para lograrlo, es clave emplear puntos de control terrestre (GCPs) bien distribuidos y claramente visibles en las imágenes. Estos puntos permiten ajustar con precisión el modelo generado en el proceso de fotogrametría. 

Además, es importante garantizar un alto solape entre imágenes (mínimo 80 %), usar cámaras calibradas y mantener un buen control sobre la altitud de vuelo y la geometría del levantamiento. Si bien la precisión absoluta sin RTK/PPK puede variar, especialmente en altura (Z), un flujo metodológico sólido puede ofrecer una precisión de varios centímetros en XY, y decenas de centímetros en Z, dependiendo de los GCPs utilizados. 

En resumen, si no cuentas con RTK o PPK, puedes seguir logrando resultados precisos si implementas una estrategia adecuada de GCPs y cuidas la planificación del vuelo y el procesamiento fotogramétrico. 

2. ¿Cuántas imágenes necesito para generar un ortomosaico confiable?

La cantidad de imágenes necesarias depende del GSD (Ground Sampling Distance) deseado, la altitud de vuelo, el sensor y las condiciones de iluminación. Para vuelos a baja altitud, se estima que se requieren entre 80 y 120 imágenes por hectárea, con solape frontal mínimo del 80 % y lateral del 70 % para asegurar una reconstrucción precisa y continua. 

No obstante, no basta con la cantidad: la calidad y planificación del vuelo también son claves. Las imágenes deben capturarse con buena luz, ángulos consistentes y trayectoria controlada (idealmente automatizada), de modo que el software de fotogrametría pueda ortorrectificarlas adecuadamente, corrigiendo perspectiva, inclinación y distorsiones ópticas. 

Esto garantiza que el ortomosaico final no solo sea visualmente claro, sino también geométricamente confiable, permitiendo realizar mediciones, inspecciones o comparaciones con precisión topográfica. 

3. ¿Puede la fotogrametría sustituir al escaneo LiDAR para modelado 3D o volumetrías?

No del todo. Aunque la fotogrametría es adecuada para entornos con geometría simple, superficies bien iluminadas y poca vegetación, no puede igualar la precisión ni la capacidad de penetración del LiDAR en condiciones complejas. 

El LiDAR utiliza impulsos láser que generan directamente una nube de puntos 3D de alta precisión, incluso en zonas con vegetación densa, baja textura o condiciones de poca luz. En cambio, la fotogrametría depende de la calidad de las imágenes, del solape, de la iluminación ambiental y de la textura visible para reconstruir el modelo mediante triangulación. 

Para aplicaciones que requieren medición precisa del terreno bajo cobertura vegetal, monitoreo ambiental, arqueología o modelado volumétrico con exactitud milimétrica, el LiDAR es insustituible. 

Sin embargo, en proyectos donde se busca obtener modelos visualmente ricos, con texturas reales y a menor costo (como inspección de fachadas o modelado arquitectónico básico), la fotogrametría puede ser una excelente alternativa o complemento. 

En muchos casos, lo ideal es combinar ambas tecnologías para aprovechar la densidad y precisión del LiDAR con la riqueza visual de la fotogrametría. 

4. ¿Es posible usar fotogrametría en gemelos digitales industriales?

Sí. La fotogrametría es una herramienta ampliamente utilizada para generar modelos 3D que sirven como base visual y contextual en gemelos digitales industriales. Capturando imágenes aéreas o terrestres con drones o cámaras fijas, y procesándolas con software especializado, es posible construir representaciones tridimensionales detalladas de activos como fachadas, techos, estructuras industriales, o instalaciones urbanas. 

Estos modelos, generados a partir de mallas o nubes de puntos densas, pueden integrarse en plataformas BIM o GIS, permitiendo la inspección remota, el mantenimiento predictivo, la documentación patrimonial o el análisis estructural. Aunque su precisión geométrica es menor que la del escaneo láser LiDAR —especialmente en entornos con vegetación densa, texturas pobres o donde se requiere alta exactitud dimensional—, la fotogrametría ofrece una solución más accesible, visualmente rica y suficiente para múltiples aplicaciones industriales. 

Para obtener resultados de calidad, es fundamental asegurar una buena planificación de vuelo, cobertura total del activo desde varios ángulos, imágenes de alta resolución y procesamiento riguroso. En muchos proyectos, se puede combinar con otras tecnologías para complementar precisión y realismo visual. 

5. ¿La fotografía 360° genera datos 3D o solo panoramas?

Depende del sistema y del uso que se le dé. Las cámaras 360° básicas generan imágenes esféricas interactivas —también llamadas photo spheres o panorámicas completas— que permiten visualizar un entorno desde todos los ángulos, pero no contienen geometría 3D por sí solas. 

Sin embargo, cuando estas imágenes se capturan con planificación adecuada (controlando ángulos, superposición y resolución), y se procesan en plataformas avanzadas de captura de realidad, pueden convertirse en modelos 3D navegables y parcialmente medibles. 

Herramientas de gestión de obra y documentación de activos permiten integrar las fotos 360° con planos, recorridos temporales y BIM, facilitando inspección visual, anotaciones, mediciones en pantalla y seguimiento de avances. Aunque este tipo de 3D no es geométricamente preciso como un modelo LiDAR o fotogramétrico, su valor está en el contexto visual, trazabilidad y colaboración remota. 

En resumen, una fotografía 360° por sí sola no genera datos 3D, pero puede formar parte de un entorno 3D funcional cuando se integra con software especializado. 

6. ¿Puedo tomar medidas exactas desde imágenes 360°?

Depende del sistema y del uso que se le dé. Las cámaras 360° básicas generan imágenes esféricas interactivas —también llamadas photo spheres o panorámicas completas— que permiten visualizar un entorno desde todos los ángulos, pero no contienen geometría 3D por sí solas. 

Sin embargo, cuando estas imágenes se capturan con planificación adecuada (controlando ángulos, superposición y resolución), y se procesan en plataformas avanzadas de captura de realidad, pueden convertirse en modelos 3D navegables y parcialmente medibles. 

Herramientas de gestión de obra y documentación de activos permiten integrar las fotos 360° con planos, recorridos temporales y BIM, facilitando inspección visual, anotaciones, mediciones en pantalla y seguimiento de avances. Aunque este tipo de 3D no es geométricamente preciso como un modelo LiDAR o fotogramétrico, su valor está en el contexto visual, trazabilidad y colaboración remota. 

En resumen, una fotografía 360° por sí sola no genera datos 3D, pero puede formar parte de un entorno 3D funcional cuando se integra con software especializado. 

7. ¿Qué diferencia hay entre fotografía 360° y video 360°?

Ambas tecnologías permiten al usuario explorar el entorno en todas las direcciones, pero tienen usos distintos. 

La fotografía 360° ofrece mayor resolución y detalle estático, por lo que se utiliza en puntos clave de documentación, como capturas específicas de avance, registro de espacios antes/después o comparación con modelos BIM. Su valor está en la claridad visual y precisión en momentos puntuales. 

En cambio, el video 360° permite capturar recorridos continuos y escenas dinámicas. Es ideal para inspección evolutiva, monitoreo multitemporal, narrativas inmersivas o simulaciones de uso. El usuario puede explorar libremente el entorno durante todo el metraje, generando una experiencia más interactiva y emocional. 

Ambos formatos pueden integrarse en herramientas de documentación técnica, recorridos virtuales o cronogramas visuales, y resultan especialmente útiles para comunicación interna, marketing inmersivo y documentación de obra. 

8. ¿Qué entregables puede generar la fotografía 360°?

La fotografía 360° permite generar una variedad de entregables técnicos y visuales útiles para la documentación, el monitoreo y la comunicación en proyectos de construcción. Entre los principales entregables se incluyen: 

  • Recorridos virtuales interactivos navegables en plataformas web o locales, integrables con planos de planta o cronogramas del proyecto 
  • Capturas esféricas geolocalizadas, organizadas por fecha, ubicación o zona, exportables en formatos estándar como JPG equirectangular o PNG 
  • Reportes visuales trazables que incluyen vistas 360° con marcadores, comentarios, incidencias o hallazgos identificados en sitio, exportables como archivos PDF o Word 
  • Comparativos visuales multitemporales con fotografías 360° tomadas en distintos momentos para evaluar avances, inspecciones, condiciones anteriores o auditorías visuales 
  • Vinculación con modelos BIM o cronogramas 4D mediante integración visual o enlaces directos desde las imágenes 360° hacia elementos específicos del modelo o fases del proyecto 
  • Exportaciones para informes de seguimiento o cierre de obra, combinando rutas virtuales, imágenes clave y anotaciones técnicas en un paquete documental organizado en PDF, Excel, imágenes y enlaces navegables 

Todos estos entregables pueden compartirse con equipos técnicos, clientes o inversionistas sin necesidad de visitas presenciales, mejorando la trazabilidad, la eficiencia y la toma de decisiones en obra. 

9 ¿Puedo integrar fotografía 360° con BIM o plataformas CDE?

Sí. La fotografía 360° puede integrarse de forma efectiva en entornos de trabajo colaborativo, tanto en modelos BIM como en plataformas CDE (Entornos Comunes de Datos), permitiendo enriquecer la trazabilidad visual del proyecto. 

Es posible vincular las imágenes 360° a planos de planta, cronogramas o elementos específicos del modelo BIM, facilitando la navegación espacial, la verificación en campo y la gestión de incidencias desde un entorno centralizado. 

Además, los recorridos virtuales 360° pueden asociarse a contenedores de información dentro del flujo de trabajo del CDE, permitiendo su consulta en distintas fases del ciclo de vida del activo, ya sea como documentación de obra, evidencia visual para cierre de proyecto, o soporte para operación y mantenimiento. 

Los formatos típicos incluyen imágenes esféricas (JPG equirectangular) enlazadas a planos PDF, modelos 3D en OBJ o DAE, y registros de incidencias o marcadores vinculados a coordenadas espaciales del modelo. Todo esto puede visualizarse y gestionarse de forma remota, reduciendo visitas al sitio, mejorando la coordinación entre disciplinas y facilitando la toma de decisiones. 

10. ¿Cuál es la diferencia entre fotografía aérea técnica y fotogrametría?

La fotografía aérea técnica se utiliza para documentar visualmente el estado de un sitio o activo desde el aire, priorizando la calidad visual, el encuadre y el contexto operativo. No requiere procesamiento geomático posterior y es útil para inspección visual, monitoreo de avance, seguridad, seguimiento documental o marketing técnico. 

En cambio, la fotogrametría aérea implica la captura sistemática de imágenes con alto solape, cámara calibrada y parámetros de vuelo controlados, con el fin de reconstruir modelos 3D, ortomosaicos o nubes de puntos. Tiene un objetivo métrico y requiere procesamiento posterior con software especializado. 

11. ¿Qué entregables se obtienen de la fotografía o video técnico aéreo?

Los principales entregables incluyen: 

  • Fotografías cenitales, oblicuas o en detalle de estructuras y terrenos 
  • Videos estabilizados en resolución 4K o superior para documentación técnica o marketing industrial 
  • Recorridos visuales aéreos (flythroughs) en formatos MP4, MOV o FLV 
  • Imágenes aéreas geoetiquetadas exportables en JPG o TIFF 
  • Reportes visuales con anotaciones técnicas y evidencias de sitio 
  • Clips editados con marcas de tiempo, ubicación y narrativas técnicas o institucionales 

Estos entregables pueden integrarse en reportes ejecutivos, inspecciones visuales remotas, informes de avance o materiales comerciales. 

12. ¿Qué ventajas tiene el uso de drones para inspección visual aérea en proyectos industriales?

El uso de drones mejora la seguridad al evitar que el personal acceda a zonas elevadas, inestables o peligrosas. Permite inspeccionar techos, estructuras, líneas eléctricas, ductos y áreas remotas sin detener operaciones ni requerir grúas o andamios. 

Además, reduce tiempos de inspección, optimiza recursos y genera evidencia visual geoetiquetada que puede integrarse a reportes técnicos, cronogramas o plataformas BIM. Las imágenes y videos se almacenan, comparten y consultan fácilmente, facilitando auditorías, seguimiento multitemporal y toma de decisiones remota. 
 

Más recientes

Tres trabajadores de la construcción con chalecos y cascos de seguridad utilizan equipos topográficos en una obra, ayudados por tecnologías avanzadas como un dron volador y superposiciones digitales, para documentar el entorno físico y los planos arquitectónicos.
Captura de la Realidad: Tecnologías Avanzadas para documentar con precisión el Entorno Físico

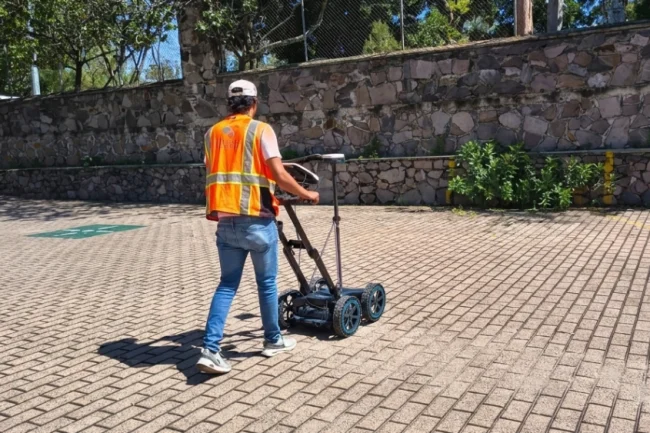
La Captura de la Realidad es un proceso técnico clave en proyectos de arquitectura, ingeniería, construcción, infraestructura, energía, minería y gestión territorial; entre otros, que busca digitalizar las condiciones reales de terrenos, espacios, edificaciones para restauración, edificaciones, maquinarias cualquier activo físico que requiera ser modelado, evaluado o documentado con precisión.